Robô de quatro patas corre 42 km com uma única carga; estudo revela como conseguiu
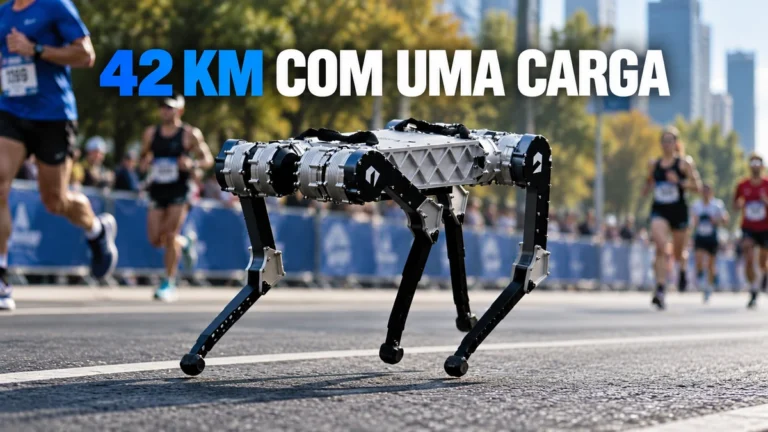
Um robô de quatro patas conseguiu percorrer os 42,195 quilômetros de uma maratona oficial sem trocar nem recarregar a bateria.
O feito foi realizado pelo RAIBO2, desenvolvido por pesquisadores do KAIST, na Coreia do Sul. O robô terminou a prova em 4 horas, 19 minutos e 52 segundos.
Mas o mais importante não é simplesmente um “robô que correu uma maratona”. Um novo estudo publicado na revista científica Nature mostra como os pesquisadores conseguiram reduzir as perdas de energia em praticamente todo o sistema: estrutura mecânica, motores, circuitos eletrônicos e até a forma como o robô movimenta as pernas.
O resultado ajuda a atacar um dos maiores problemas dos robôs com pernas: a autonomia limitada longe de uma tomada.
Resumo rápido
- o RAIBO2 percorreu 42,195 km com uma única carga;
- a prova foi concluída em 4h19min52s;
- o feito aconteceu em uma maratona oficial na Coreia do Sul;
- o robô não trocou nem recarregou a bateria durante o percurso;
- os pesquisadores otimizaram mecânica, eletrônica, motores e controle de movimento;
- o sistema de locomoção foi treinado para reduzir desperdícios de energia;
- o RAIBO2 alcançou custo de transporte de 0,25;
- o estudo usa como referência humana um valor de 0,37 nessa métrica;
- o alcance por carga ficou mais de três vezes acima de quadrúpedes comparáveis;
- o estudo foi publicado na Nature em setembro de 2026.
O robô realmente correu uma maratona inteira?
Sim.
O RAIBO2 participou da Sangju Dried Persimmon Marathon, realizada na Coreia do Sul em novembro de 2024.
Ele foi oficialmente registrado na prova e completou os mesmos 42,195 km do percurso utilizado pelos participantes humanos.
O tempo registrado foi de 4 horas, 19 minutos e 52 segundos.
Durante todo esse período, o robô utilizou uma única carga de bateria.
Segundo o KAIST, foi a primeira vez que um robô quadrúpede completou todo o percurso de uma maratona oficial dessa forma.
Por que fazer um robô correr 42 km é tão difícil?
Robôs com rodas conseguem aproveitar muito bem o movimento em superfícies planas.
Em um robô com pernas, a situação é diferente.
Os motores precisam gastar energia constantemente para sustentar o peso do próprio equipamento, movimentar cada articulação e estabilizar o corpo.
Além disso, toda vez que uma pata toca o chão parte da energia cinética pode ser perdida.
Isso significa que simplesmente instalar uma bateria maior não resolve todo o problema.
Para aumentar significativamente o alcance, é preciso descobrir onde a energia está sendo desperdiçada durante todo o processo de movimentação.
Os pesquisadores analisaram o robô como um sistema inteiro
Esse foi justamente o diferencial do projeto.
Em vez de melhorar apenas a bateria ou apenas os motores, a equipe analisou o caminho completo percorrido pela energia desde a bateria até o movimento das pernas.
A pesquisa envolveu quatro áreas principais:
- estrutura mecânica;
- eletrônica de potência;
- motores e atuadores;
- software de controle e inteligência artificial.
Segundo o KAIST, os pesquisadores também desenvolveram internamente os drivers responsáveis pelo controle preciso dos motores.
O objetivo era diminuir pequenas perdas em diferentes partes do robô que, acumuladas durante várias horas de funcionamento, poderiam reduzir drasticamente sua autonomia.
Estrutura mais leve ajuda a gastar menos energia
Uma das estratégias foi reduzir perdas mecânicas.
O estudo descreve o RAIBO2 como uma plataforma com hardware mecânico leve e projetado para transmitir forças com menor desperdício.
Isso importa porque cada grama adicional precisa ser acelerada e desacelerada milhares de vezes durante uma corrida longa.
Uma pequena economia por passada pode parecer irrelevante durante alguns metros, mas se torna importante depois de dezenas de quilômetros.
Até os circuitos dos motores foram otimizados
Outro ponto importante fica escondido dentro do robô.
A equipe desenvolveu um circuito de acionamento dos motores com baixa resistência elétrica.
Quando corrente elétrica atravessa componentes eletrônicos, parte da energia inevitavelmente vira calor.
Reduzir essas perdas significa direcionar uma proporção maior da energia armazenada na bateria para aquilo que realmente interessa: movimentar o robô.
Em uma máquina funcionando continuamente por mais de quatro horas, pequenas diferenças de eficiência elétrica passam a ter grande impacto.
IA também ajudou o robô a economizar energia
A forma como o RAIBO2 movimenta as pernas também foi otimizada.
Os pesquisadores desenvolveram uma política de locomoção treinada em simulação para encontrar movimentos capazes de manter velocidade e estabilidade reduzindo perdas desnecessárias.
O treinamento leva em conta fatores como impactos das patas contra o chão, esforço nas articulações e consumo elétrico dos atuadores.
Em vez de programar manualmente cada movimento, o sistema aprende estratégias de locomoção dentro do ambiente de treinamento.
O objetivo não é simplesmente fazer o robô correr rápido, mas encontrar uma maneira de correr gastando menos energia.
O RAIBO2 foi mais eficiente que humanos?
O estudo apresenta uma métrica chamada custo de transporte, utilizada para comparar quanta energia é necessária para mover determinado peso por determinada distância.
Nessa medida, quanto menor o valor, maior a eficiência energética do deslocamento.
O RAIBO2 atingiu um custo total de transporte de 0,25.
O trabalho utiliza como referência um valor humano de aproximadamente 0,37.
Isso não significa que o robô seja simplesmente “melhor que uma pessoa” em corrida. Trata-se de uma comparação específica de eficiência energética normalizada utilizada pelos pesquisadores.
O resultado, porém, mostra como o projeto conseguiu reduzir significativamente o consumo de energia de uma máquina com quatro pernas.
Mais de três vezes o alcance de outros quadrúpedes
Segundo o artigo publicado na Nature, o RAIBO2 consegue oferecer mais de três vezes o alcance por carga de robôs quadrúpedes comparáveis.
Essa talvez seja uma informação ainda mais importante que o próprio recorde da maratona.
Robôs quadrúpedes são especialmente interessantes em lugares onde veículos com rodas encontram dificuldades, como escadas, terrenos irregulares, regiões montanhosas, áreas industriais e zonas atingidas por desastres.
Mas justamente nesses locais pode ser difícil encontrar uma estação de recarga.
Pesquisadores coletaram dados durante toda a corrida
A maratona também funcionou como um grande teste em ambiente real.
Durante o percurso, a equipe registrou informações internas do robô em tempo real.
Entre elas estavam:
- tensão elétrica;
- corrente;
- temperatura;
- estado da bateria;
- posição por GPS;
- velocidade;
- altitude.
Esses dados foram sincronizados para permitir que os pesquisadores analisassem como o consumo de energia mudou durante diferentes partes do trajeto.
A equipe também acompanhou o RAIBO2 durante toda a prova e registrou o percurso em vídeo.
O feito aconteceu em 2024. Por que virou notícia novamente?
A maratona aconteceu em novembro de 2024, portanto o recorde em si não é novo.
O que mudou agora foi a publicação científica detalhada dos resultados.
O estudo A quadruped robot designed to complete a marathon on a single battery charge foi publicado na Nature em 23 de setembro de 2026.
Isso é importante porque o trabalho apresenta os dados coletados, descreve as fontes de perda de energia e explica as decisões de engenharia que tornaram o resultado possível.
Ou seja: a corrida deixou de ser apenas uma demonstração impressionante e passou a servir como validação experimental de uma abordagem de projeto.
Em outras frentes de ciência aplicada, o BaratoTech também já mostrou como a tecnologia da NASA para produzir oxigênio com o solo da Lua, outro exemplo de tecnologia pensada para operar em ambientes difíceis.
Por que essa pesquisa importa?
Robôs quadrúpedes costumam chamar atenção por correr rápido, subir escadas, saltar ou atravessar obstáculos.
Mas velocidade máxima não resolve todos os problemas da robótica real.
Em uma operação de inspeção industrial, busca e resgate ou monitoramento de uma região remota, um robô pode precisar trabalhar durante horas.
Nessas situações, autonomia, estabilidade térmica e eficiência podem ser mais importantes que atingir uma velocidade muito alta durante alguns segundos.
O RAIBO2 mostra que melhorar autonomia não depende apenas de criar baterias maiores.
É possível ganhar alcance reduzindo desperdícios em toda a máquina.
Do laboratório para fábricas e áreas de risco
O próximo passo da equipe é transformar os resultados em robôs capazes de operar de forma repetível fora do laboratório.
O KAIST afirma que a Raion Robotics, empresa criada a partir do laboratório responsável pelo projeto, trabalha na comercialização e produção de robôs quadrúpedes para aplicações reais.
Isso exige desafios adicionais.
Um protótipo criado por pesquisadores precisa se transformar em dezenas ou centenas de unidades capazes de oferecer desempenho semelhante.
Além disso, produtos industriais precisam lidar com poeira, água, vibração, impactos, variações de temperatura e interferências eletromagnéticas.
O que o RAIBO2 ensina sobre o futuro dos robôs?
O resultado mostra uma mudança interessante na competição da robótica.
Não basta perguntar qual robô corre mais rápido ou faz os movimentos mais impressionantes.
A pergunta passa a ser: por quanto tempo ele consegue trabalhar antes de precisar parar?
Para robôs destinados a fábricas, minas, montanhas, usinas ou operações de resgate, essa questão pode determinar se a tecnologia realmente é útil.
O RAIBO2 conseguiu transformar uma maratona de 42 km em uma demonstração bastante clara dessa ideia.
O avanço não veio de uma única tecnologia milagrosa, mas da combinação entre mecânica, eletrônica, motores e software trabalhando para desperdiçar menos energia a cada passo.
Perguntas frequentes
Quantos quilômetros o RAIBO2 percorreu?
O robô completou os 42,195 km de uma maratona oficial.
Ele trocou a bateria durante a prova?
Não. O RAIBO2 completou todo o percurso utilizando uma única carga.
Quanto tempo o robô levou?
O tempo registrado foi de 4 horas, 19 minutos e 52 segundos.
A maratona aconteceu em 2026?
Não. A prova aconteceu em novembro de 2024. O que ocorreu em 2026 foi a publicação do estudo detalhado na revista Nature.
Por que o RAIBO2 consegue gastar menos energia?
Porque os pesquisadores otimizaram o sistema como um todo, incluindo estrutura mecânica, circuitos dos motores, atuadores e a política de locomoção treinada para reduzir perdas de energia.
Isso significa que robôs quadrúpedes poderão trabalhar 42 km sem parar?
Não necessariamente. A autonomia depende do terreno, velocidade, carga transportada, temperatura e outras condições. A maratona demonstra o potencial de eficiência do projeto em uma condição real específica.
Fontes consultadas
- Nature: A quadruped robot designed to complete a marathon on a single battery charge
- KAIST News Center: publicação do estudo do RAIBO2 na Nature
- KAIST News Center: RAIBO2 completa maratona oficial em novembro de 2024
Veja no BaratoTech notícias e análises sobre ciência, inovação, IA, espaço, energia, robótica e tecnologias que podem impactar o que você vai usar nos próximos anos.
Ver Ciência e TecnologiaArtigos relacionados
Anthropic alerta: IAs podem estar perto de se autorreplicar em dispositivos
Anthropic testa modelos de IA capazes de instalar e replicar sistemas em dispositivos IoT e alerta para possível nova geração de botnets.
Ler artigo
Rejuvenescimento celular chega aos testes em humanos com terapia genética ER-100
Uma terapia experimental tenta fazer células envelhecidas do nervo óptico recuperarem padrões de funcionamento mais jovens. O ER-100 já entrou em testes com humanos,...
Ler artigo
Qualcomm e Huawei fecham acordo de patentes envolvendo 5G e IA, entenda o impacto
Qualcomm e Huawei fecharam um acordo plurianual de licenciamento cruzado de patentes envolvendo 5G, IA, computação e redes. Entenda por que isso importa.
Ler artigo